当前位置: 商业快讯 > 正文

机器人如何在枝叶间找到果实

2026-08-24 13:05:15       来源:中华网

枝叶相互遮挡,阳光在树冠间不断变化,机械臂可活动的空间比想象中更狭窄——今年4月下旬,武夷山职业学院“耘芯”团队走进武夷山周边果园,为球体作物智能采摘机器人寻找第一批真实问题。

在果园里,孙文雅与团队成员拨开叶片,观察枝干周边空间和树冠内部光照。与光线稳定、背景整洁的实验环境相比,果园中的目标经常被叶片和枝条遮挡,明暗交替还会改变颜色与轮廓特征,这些都直接影响机器视觉识别。

团队将现场问题逐项记录:果实可能分布在哪些高度,枝叶密集区域能否容纳机械臂接近,末端张开后需要多大空间,移动平台面对草地和坡面时如何保持稳定。每一项观察都对应后续算法、结构和控制系统中的具体参数。
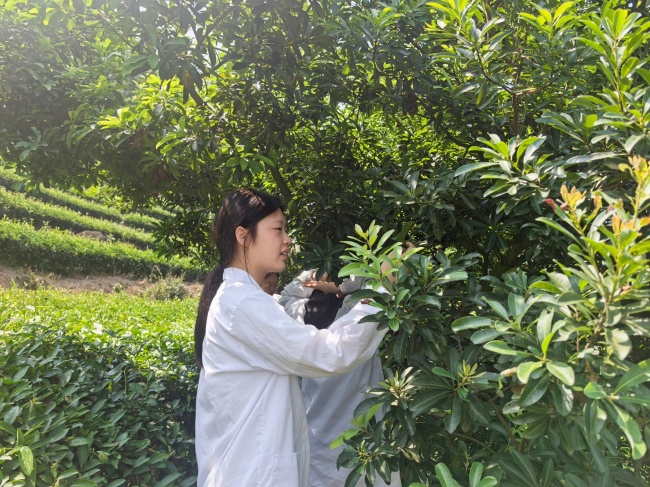
今年4月下旬,孙文雅与团队成员在武夷山周边果园观察树冠遮挡和作业空间。“耘芯”团队供图

为了把现场经验转化为可分析数据,团队将环境条件拆分为目标尺度、遮挡程度、光照梯度、作业高度、枝条间隙和通道宽度等变量,并按照视觉感知、空间定位、运动规划和末端接触四个环节建立问题清单。场景调查由此成为系统需求分析的一部分。

回到校内后,师生开始整理不同遮挡和光照条件下的图像特征,推进目标检测算法编写与测试;同时测算相机安装位置、机械臂工作范围和末端尺寸,为双目定位与动作规划确定基本边界。

“看见果实”只是采摘机器人的第一步。识别结果还要转换为空间坐标,机械臂需要选择合适的接近方向,柔性末端则要兼顾夹持稳定与果实保护。树冠内的一次观察,往往会同时牵动视觉、机械、电控和软件多个环节。

果园属于典型非结构化作业环境,同一目标在不同时间可能呈现完全不同的亮度、轮廓和背景关系。团队据此将算法评价从单幅图像识别扩展到遮挡、逆光、尺度变化等组合条件,并把坐标转换误差、机械臂可达性和末端碰撞风险纳入后续验证。

此后数月,这批果园记录陆续进入算法版本、零件图纸和装配清单。相机视场根据遮挡情况调整,机械臂运动方案围绕枝干空间优化,移动平台也增加了对非平整地面和茂密植被的考虑。
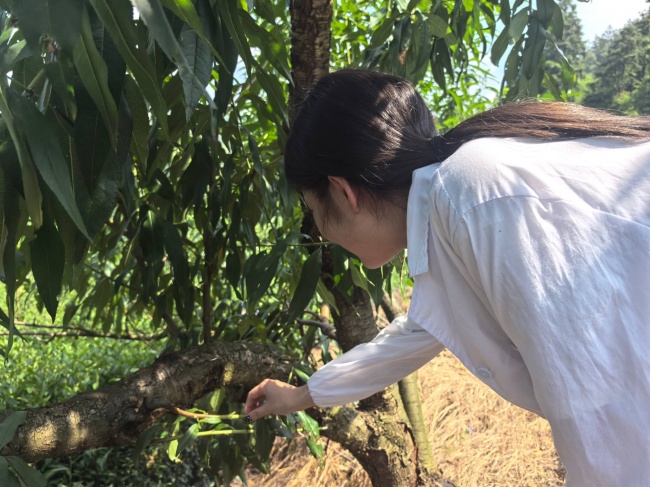
今年4月下旬,孙文雅在武夷山周边果园查看枝干周边空间。“耘芯”团队供图

对“耘芯”团队而言,智能农业装备研发从真实农业环境中发现问题,再把问题带回实验室逐项解决。果园中的枝叶、光线和空间,由此成为这堂工程实践课最直接的出题人。


免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。

关键词:

责任编辑:kj005

文章投诉热线:157 3889 8464  投诉邮箱:7983347 16@qq.com

资讯图集

科技推荐

数码推荐

家电推荐

资讯排行

商业快讯

机器人如何在枝叶间找到果实

2026-08-24 13:05:15   中华网

枝叶相互遮挡,阳光在树冠间不断变化,机械臂可活动的空间比想象中更狭窄——今年4月下旬,武夷山职业学院“耘芯”团队走进武夷山周边果园,为球体作物智能采摘机器人寻找第一批真实问题。

在果园里,孙文雅与团队成员拨开叶片,观察枝干周边空间和树冠内部光照。与光线稳定、背景整洁的实验环境相比,果园中的目标经常被叶片和枝条遮挡,明暗交替还会改变颜色与轮廓特征,这些都直接影响机器视觉识别。

团队将现场问题逐项记录:果实可能分布在哪些高度,枝叶密集区域能否容纳机械臂接近,末端张开后需要多大空间,移动平台面对草地和坡面时如何保持稳定。每一项观察都对应后续算法、结构和控制系统中的具体参数。

今年4月下旬,孙文雅与团队成员在武夷山周边果园观察树冠遮挡和作业空间。“耘芯”团队供图

为了把现场经验转化为可分析数据,团队将环境条件拆分为目标尺度、遮挡程度、光照梯度、作业高度、枝条间隙和通道宽度等变量,并按照视觉感知、空间定位、运动规划和末端接触四个环节建立问题清单。场景调查由此成为系统需求分析的一部分。

回到校内后,师生开始整理不同遮挡和光照条件下的图像特征,推进目标检测算法编写与测试;同时测算相机安装位置、机械臂工作范围和末端尺寸,为双目定位与动作规划确定基本边界。

“看见果实”只是采摘机器人的第一步。识别结果还要转换为空间坐标,机械臂需要选择合适的接近方向,柔性末端则要兼顾夹持稳定与果实保护。树冠内的一次观察,往往会同时牵动视觉、机械、电控和软件多个环节。

果园属于典型非结构化作业环境,同一目标在不同时间可能呈现完全不同的亮度、轮廓和背景关系。团队据此将算法评价从单幅图像识别扩展到遮挡、逆光、尺度变化等组合条件,并把坐标转换误差、机械臂可达性和末端碰撞风险纳入后续验证。

此后数月,这批果园记录陆续进入算法版本、零件图纸和装配清单。相机视场根据遮挡情况调整,机械臂运动方案围绕枝干空间优化,移动平台也增加了对非平整地面和茂密植被的考虑。

今年4月下旬,孙文雅在武夷山周边果园查看枝干周边空间。“耘芯”团队供图

对“耘芯”团队而言,智能农业装备研发从真实农业环境中发现问题,再把问题带回实验室逐项解决。果园中的枝叶、光线和空间,由此成为这堂工程实践课最直接的出题人。


免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。

责任编辑:kj005

相关阅读

美图推荐

精彩推荐